Муха доходит до развилки, поворачивает и уверенно идёт дальше. Очень легко решить, что она что-то поняла. Особенно когда рядом мигает картинка «мозга».
В первой статье мы показали эту прогулку и пообещали разобраться, как всё устроено. В нашем демо дорогу выбирает обычный алгоритм, а настоящий коннектом не используется. Но сама история цифровой дрозофилы начинается с реального научного достижения: исследователи восстановили карту связей её мозга.
Что именно оказалось в компьютере? И чего этой карте не хватает, чтобы начать отвечать на сигналы?
Что учёные действительно оцифровали
Представьте схему проводки: какие элементы соединены и куда идут провода. У мозга тоже можно восстановить такую схему. Нервные клетки — нейроны — соединяются через контакты, которые называются синапсами. Карта этих связей называется коннектомом.
Исследователи восстанавливают клетки и их соединения по изображениям ткани под электронным микроскопом. Опубликованный в 2024 году коннектом мозга самки дрозофилы FlyWire включает 139 255 нейронов. Это результат конкретной реконструкции — огромная карта того, что с чем связано. Подробнее — в работе об устройстве и разметке коннектома.
Такую карту хочется немедленно запустить. Вот же все соединения, осталось подать питание. Но схема проводки сама по себе не работает: расположение проводов ещё не объясняет, как будут вести себя подключённые устройства.
Как карта связей становится моделью
Компьютеру нужны правила работы клеток: как они принимают сигнал, когда срабатывают и как влияют на соседей. Тогда можно рассчитывать изменение активности шаг за шагом. В некоторых моделях клетку удобно представить как ёмкость: входящие сигналы приближают её к порогу срабатывания или отдаляют от него. Достигнут порог — клетка посылает импульс дальше.
Теперь у нас есть два разных объекта: карта соединений и модель, которая использует эту карту для расчёта. Разницу легко потерять за коротким словом «оцифровали».
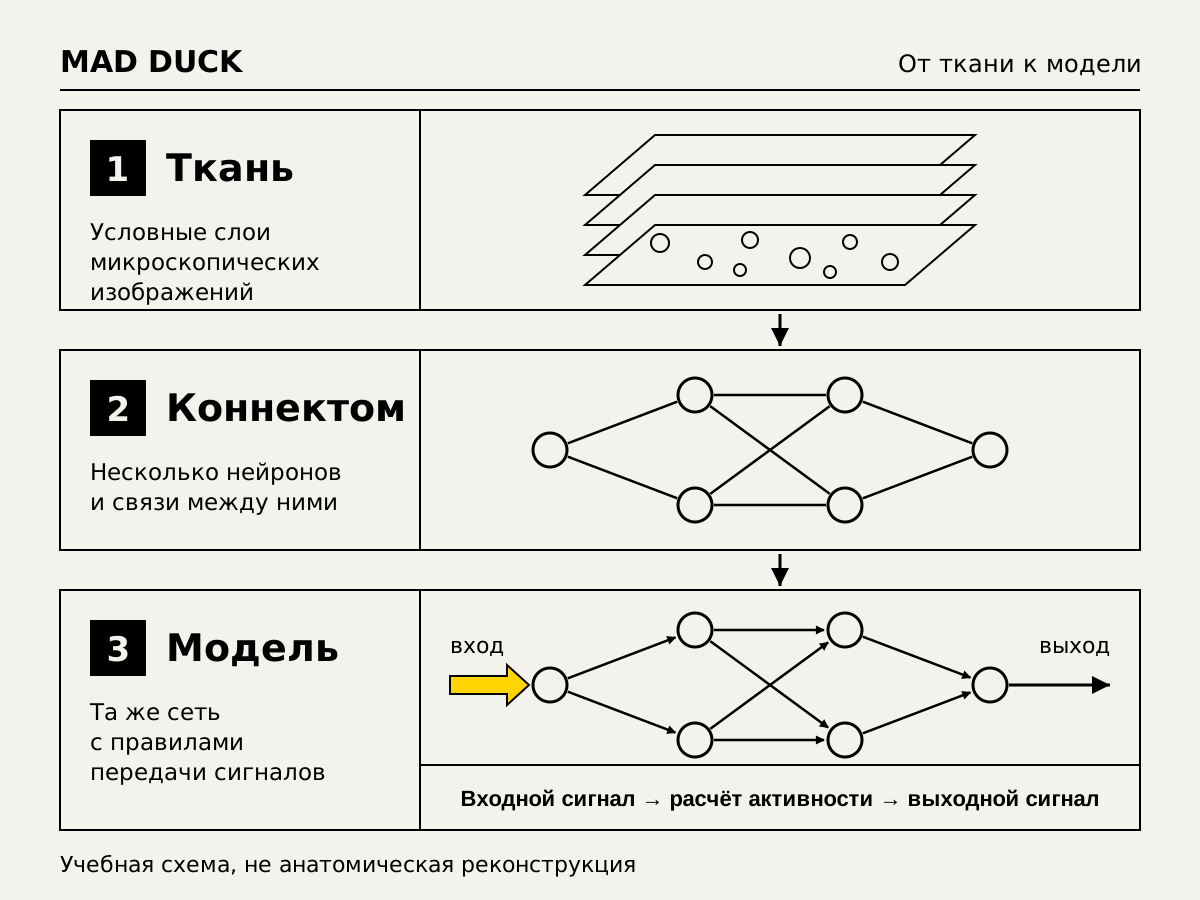
Из наличия такой модели ещё не следует, что в компьютер перенеслись воспоминания или сознание конкретной мухи. Зато появляется проверяемая задача: подать известный сигнал и посмотреть, какие клетки на него ответят.
Как понять, что модель работает
Возьмём сахар. В исследовании вычислительной модели мозга дрозофилы учёные активировали виртуальные клетки, чувствительные к сахару, и рассчитывали ответ цепей, участвующих в начале питания. Затем проверяли предсказания в опытах с живыми мухами, в том числе наблюдая выдвижение хоботка.
В этом и смысл: модель предлагает объяснение, которое можно проверить за пределами компьютера. Если на экране просто загорается красивый рисунок, мы ещё ничего не узнали о нервной системе. Если расчёт помогает предсказать результат вмешательства, появляется основание доверять ему в этой конкретной задаче.
У живых мух активность выбранных нейронов тоже можно менять управляемо. При оптогенетике клетки делают чувствительными к свету. В экспериментах с нисходящими нейронами такая активация вызывала различные движения. При этом реакция зависела и от того, что животное делало до воздействия.
Поэтому знакомая цепочка «сигнал → действие» не означает, что у мухи внутри набор кнопок «вперёд» и «назад». Связь между воздействием и поведением приходится исследовать. Удачный результат одного опыта также не доказывает, что модель воспроизводит всю жизнь мухи.
Как эта идея оказалась в DOOM
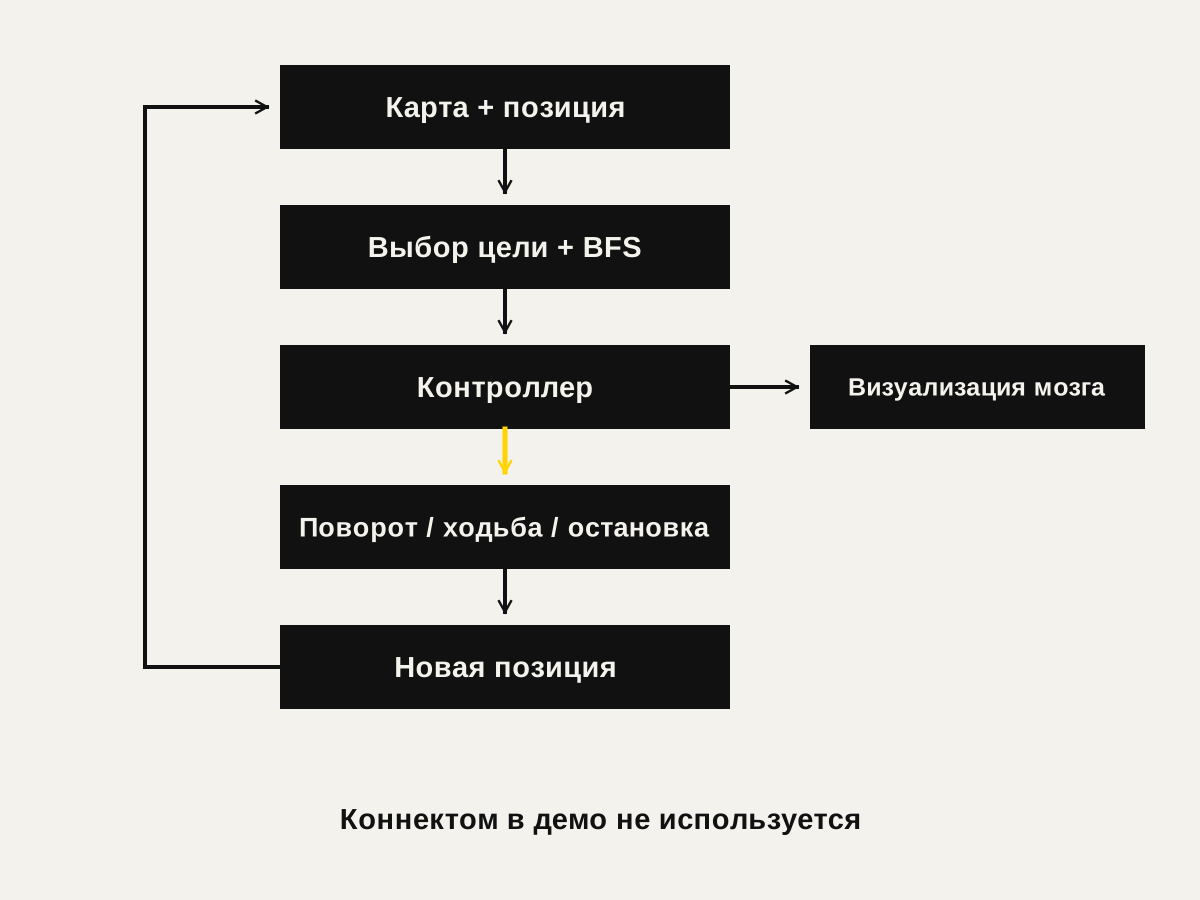
Для нашей игровой зарисовки мы оставили сам принцип: управляющий сигнал приводит к движению. Научную сеть мы не переносили и не сокращали — написали отдельный контроллер. Он получает готовую карту и координаты. Разглядывать коридор, распознавать двери или догадываться, где выход, ему не требуется.
А что тогда мигает в углу экрана? Визуализация читает сигналы этого контроллера: сейчас поворот, сейчас движение, сейчас остановка. Это позволяет следить за происходящим. Светящиеся точки сами не принимают решений.
Кто ведёт муху по лабиринту
Карта для программы похожа на схему метро: точки и разрешённые переходы между ними. Алгоритм выбирает очередную цель и находит до неё дорогу. Контроллер поворачивает муху в нужную сторону и включает движение. Лапки анимируются под ходьбу.
Дошла до цели — короткая пауза и следующий маршрут. Когда все цели посещены, начинается новый круг. Отсюда и бесконечное блуждание: мы написали цикл обхода, а победный экран ему не положили.
Технические детали — маршрут и сигналы
Как находится маршрут
Точки и переходы образуют граф. В нём могут быть петли, поэтому сама карта не обязательно является деревом. Для поиска пути мы используем поиск в ширину, или BFS: сначала проверяются ближайшие соседи, затем следующий слой. Уже найденные точки повторно в очередь не добавляются.
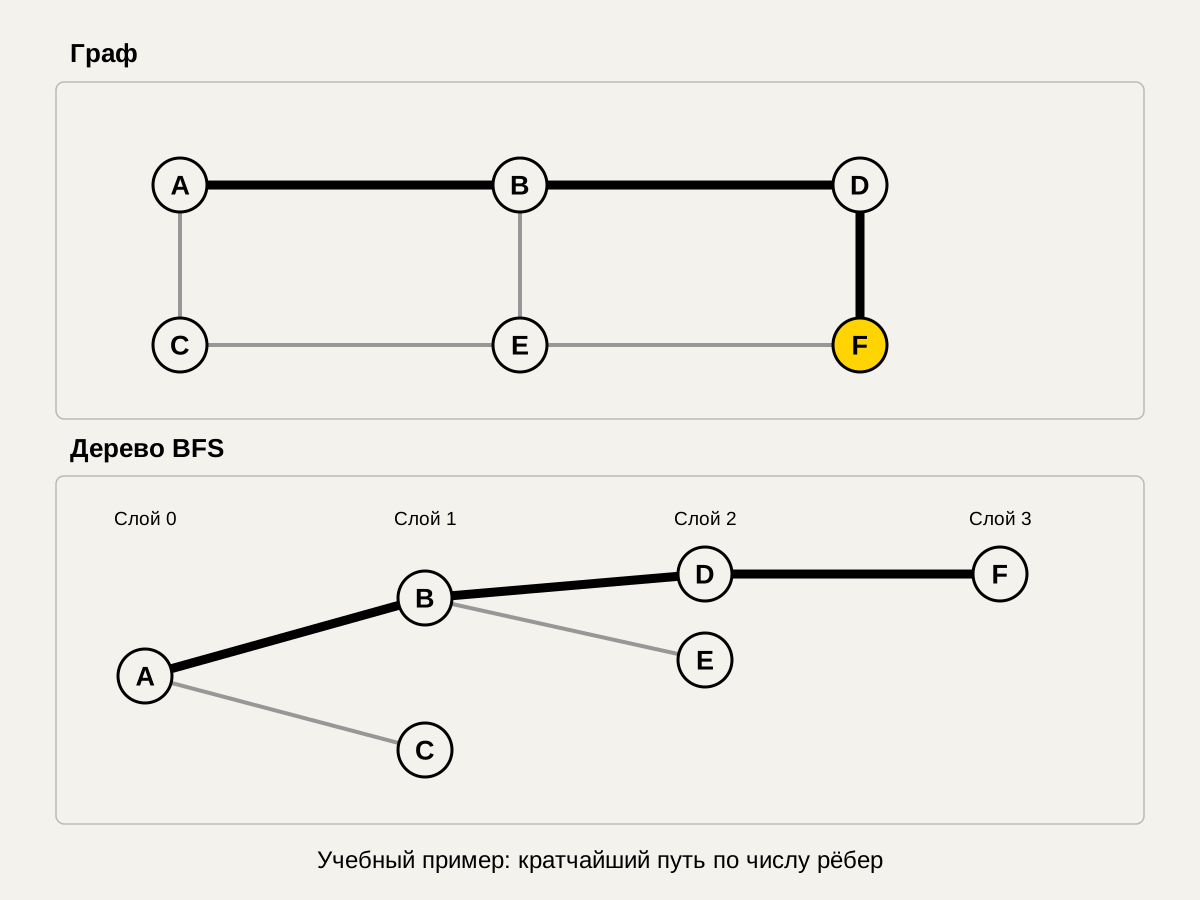
При старте в A поиск сначала обнаруживает B и C, затем D и E, затем F. Один из кратчайших путей — A → B → D → F. Здесь кратчайший означает наименьшее число переходов; время на повороты и лифт отдельно не учитывается.
Как выглядят команды
Пока направление не совпадает с нужным, муха поворачивает на месте. Затем включается движение. График ниже иллюстрирует эту последовательность на искусственных данных.
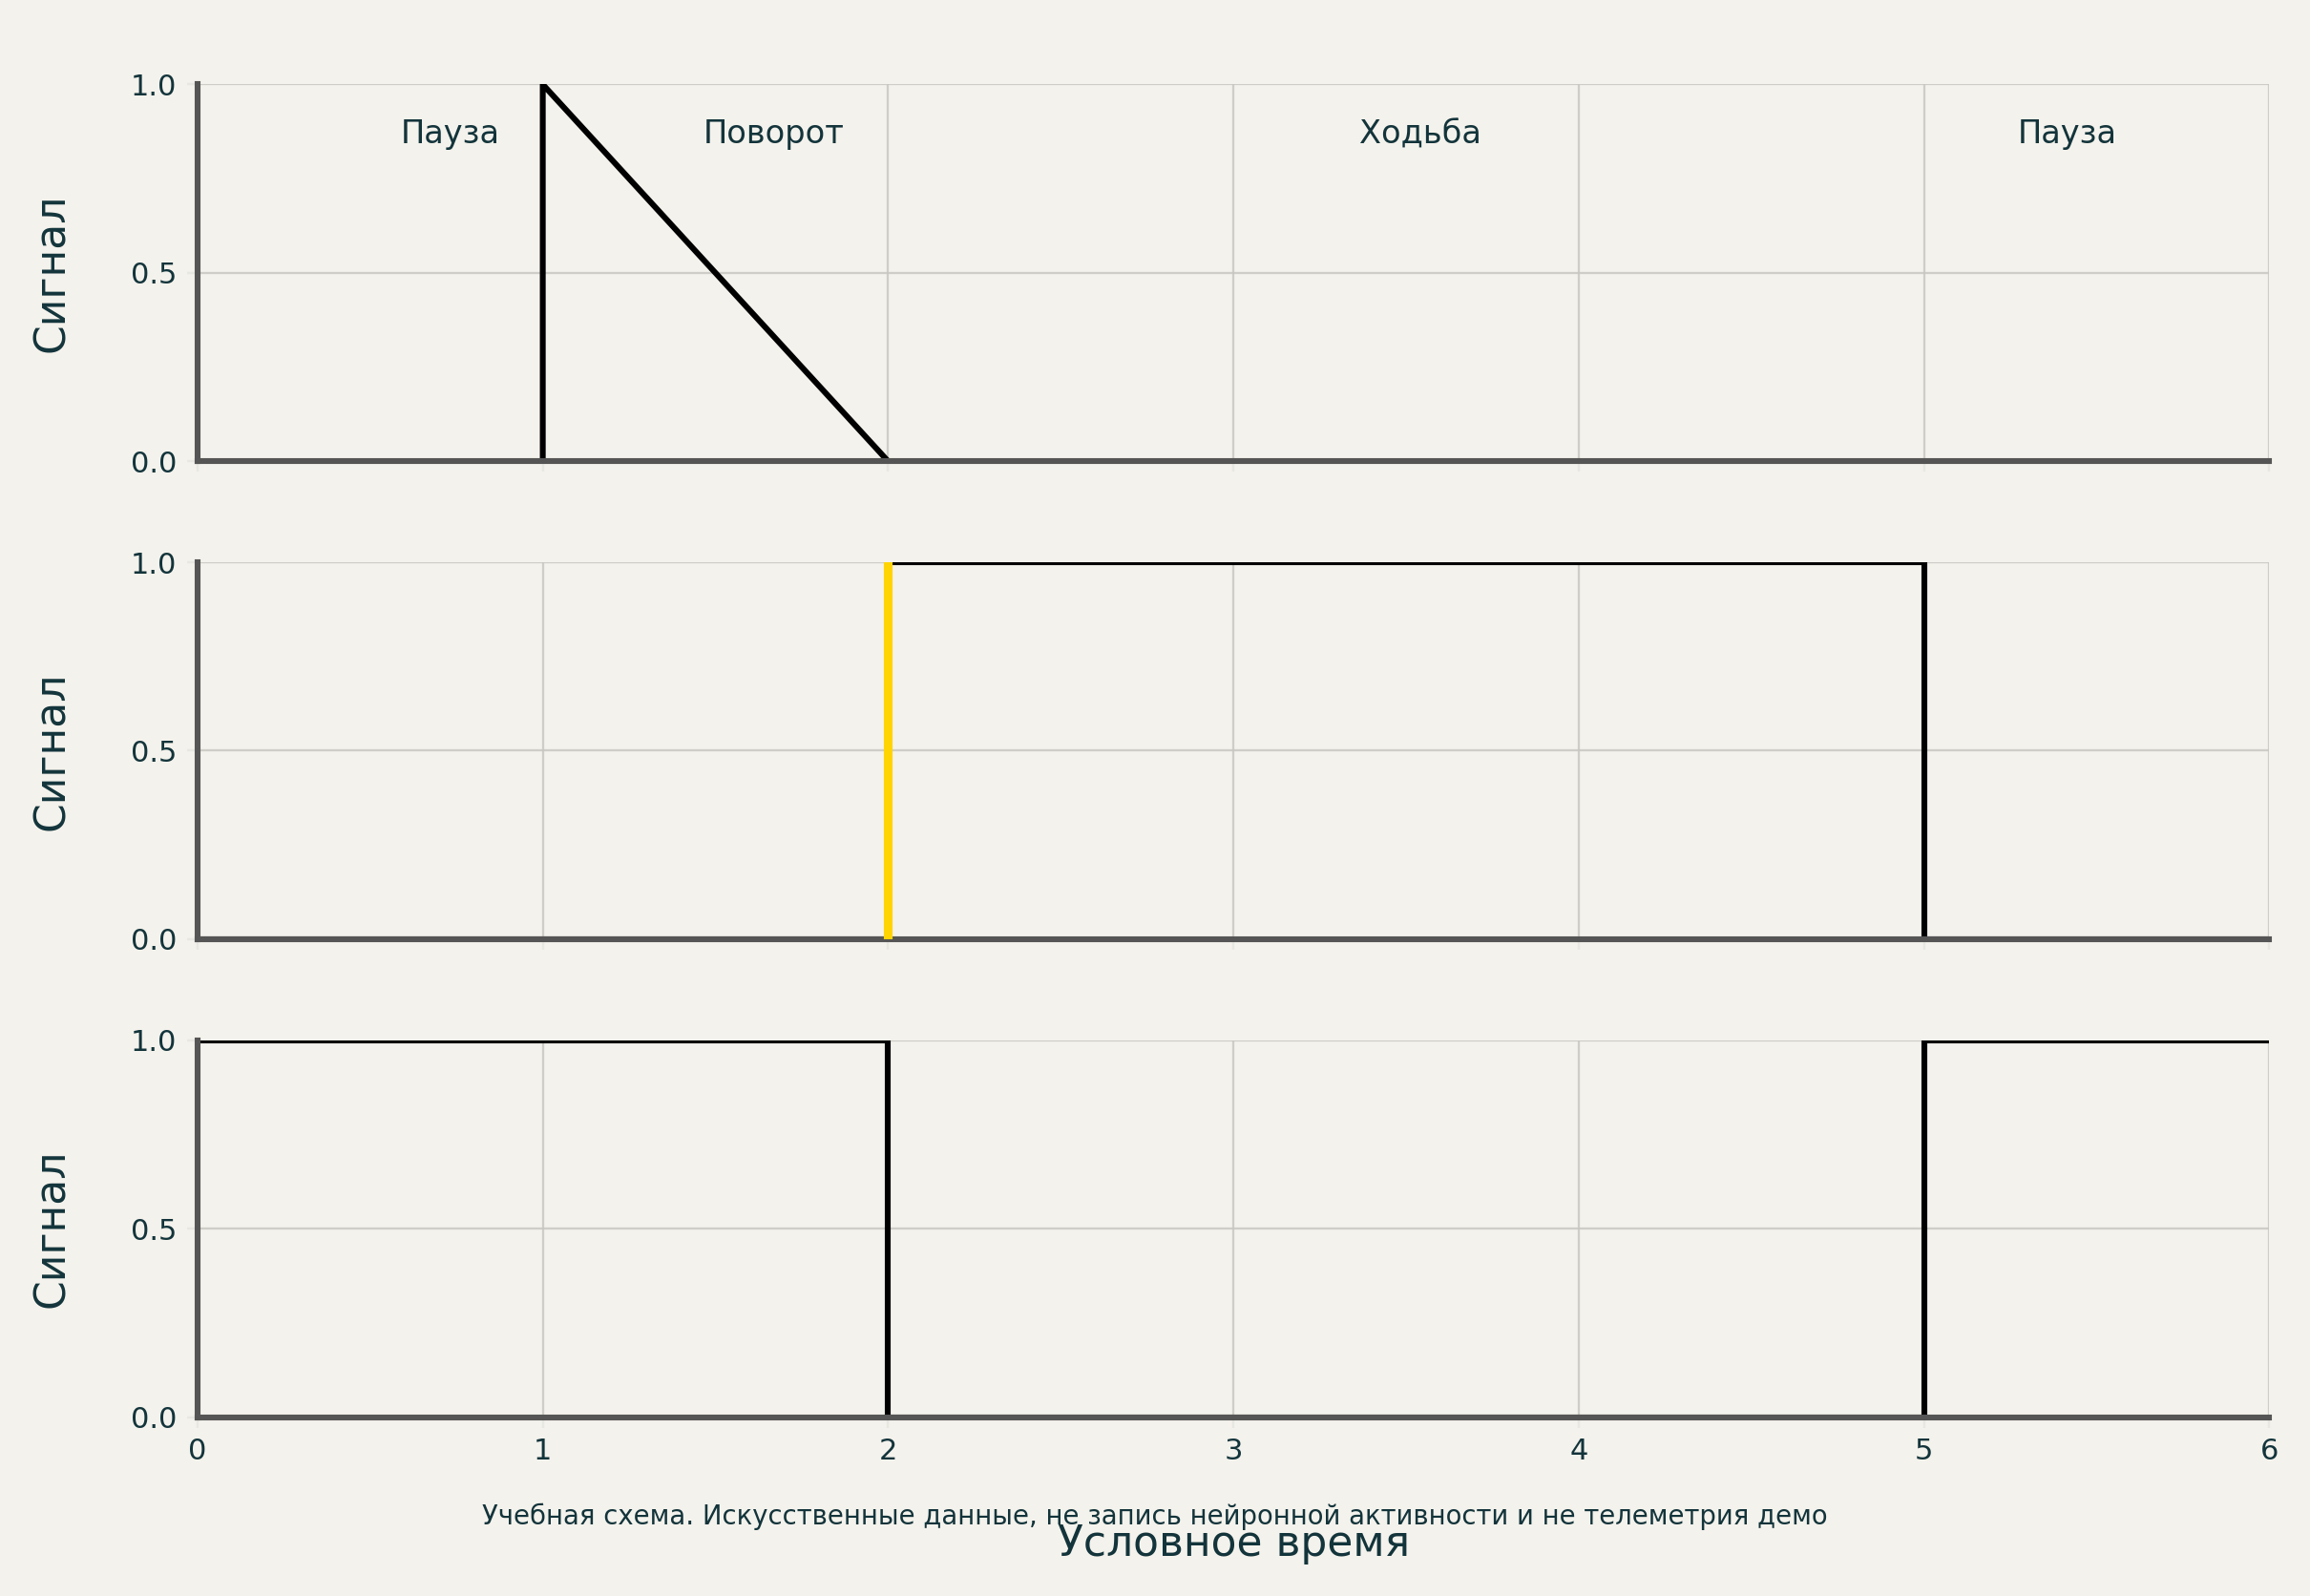
Анимация лапок следует за движением тела и рельефом. Она не выбирает маршрут и не заменяет биомеханическую модель мышц.
Снова смотрим на муху
Если снова открыть наше демо, прогулка мухи будет выглядеть по-прежнему: она останавливается, поворачивает и идёт дальше. Но теперь за этими движениями виден механизм: программа выбирает цель и подаёт команды. Внешне всё похоже на осмысленный поиск выхода — даже когда мы знаем, как устроена эта иллюзия.
С научной моделью мозга вопрос строже: какие реальные реакции она помогает объяснить и предсказать? Именно проверка на живой нервной системе делает историю цифровой дрозофилы интересной далеко за пределами игр.
А нашей мухе достались шлем, шесть лапок и бесконечная смена на E1M1.